特斯拉的自动驾驶叙事正面临新的舆论冲击。据美国媒体披露,特斯拉近期向联邦监管机构提交的自动驾驶事故报告中,新增了两起涉及Robotaxi的碰撞事故。值得关注的是,这两起事故发生时,车辆并非处于完全自动驾驶状态,而是由后台远程操作员介入驾驶。
这并非孤例。算上此次新增的两起,特斯拉在事故报告中已经累计出现五次由远程操作员接管后发生碰撞的案例。更令外界警惕的是,所有出现在报告中的远程接管场景,最终无一例外地导向了碰撞——也就是说,远程接管不仅没有起到兜底作用,反而成了事故发生的直接环节。
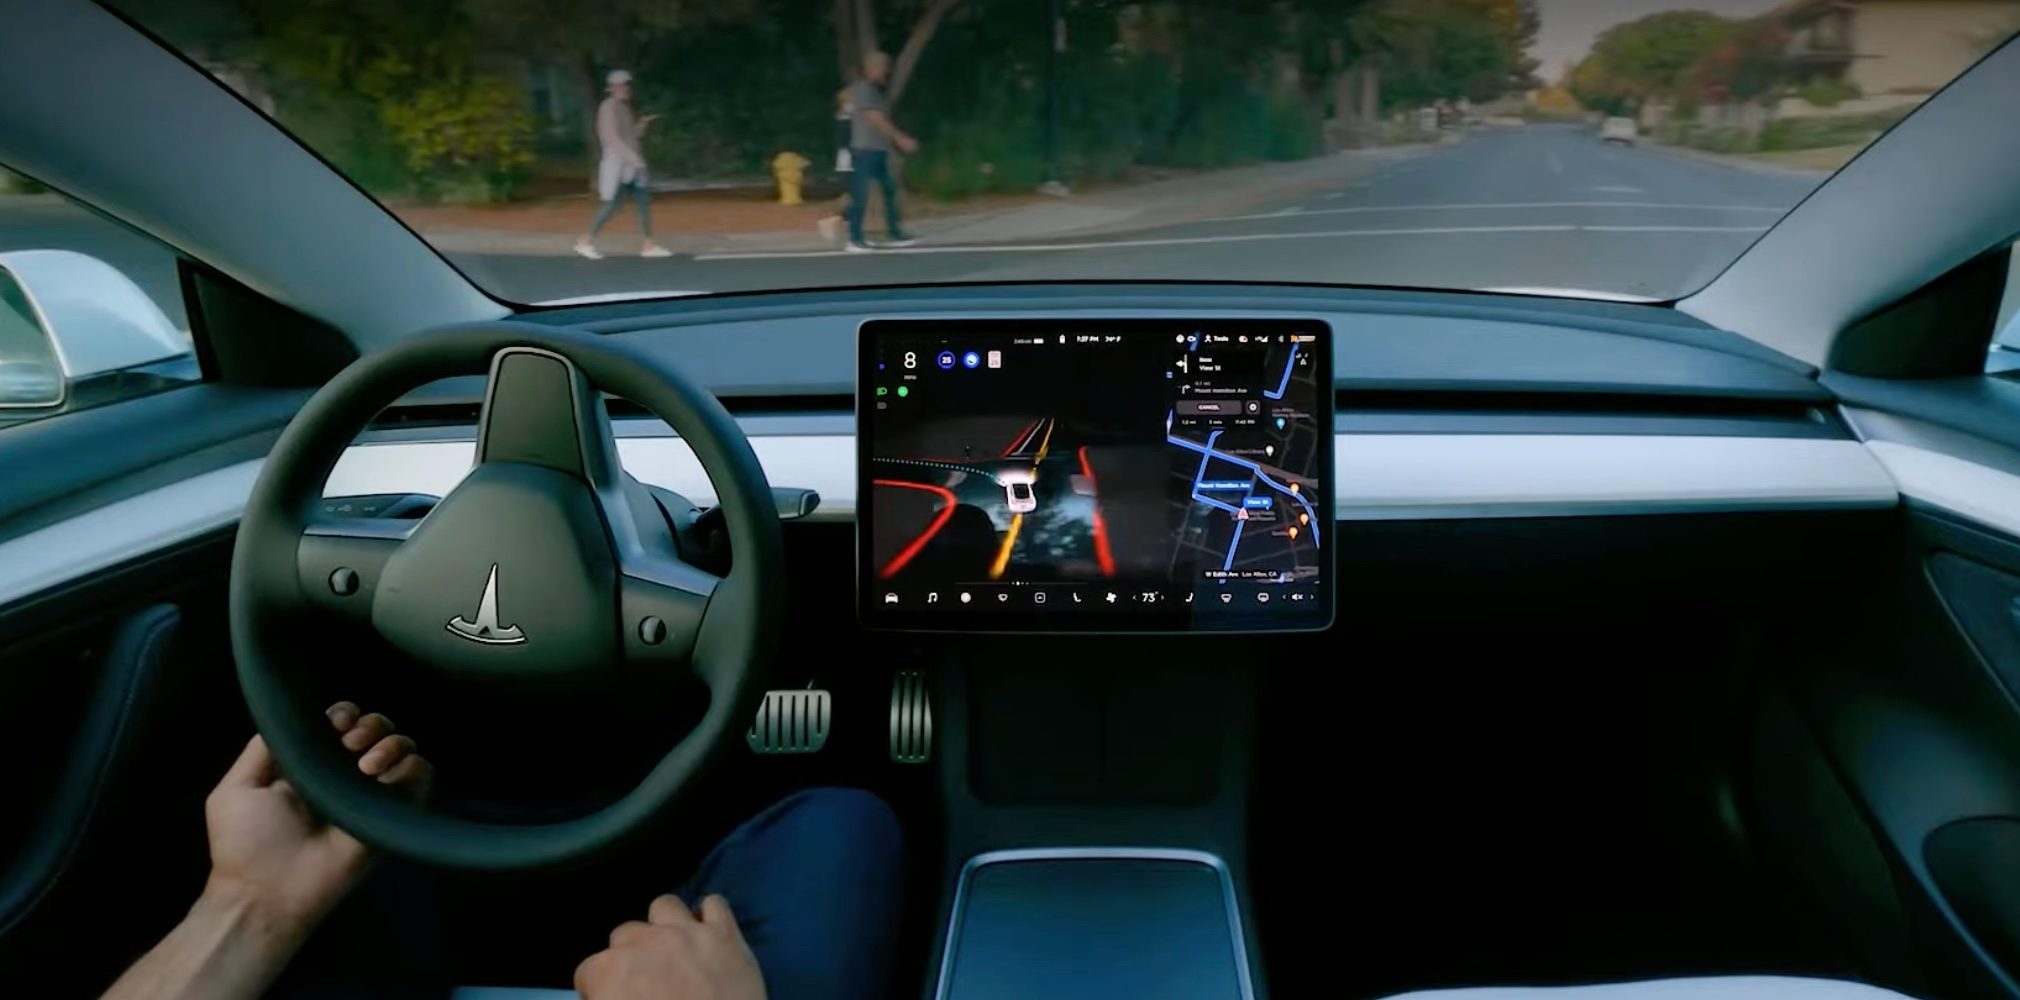
特斯拉的Robotaxi构想一直强调无需方向盘、无需踏板、完全依赖摄像头与AI算法实现自动驾驶。然而在实际落地过程中,由于当前技术尚未能应对所有极端场景,特斯拉不得不引入远程操作员作为安全冗余,在系统遇到障碍或判断困难时提供远程协助。但这份最新数据暴露了一个尴尬现实:远程操作员的介入,并未能有效规避危险。
关于远程接管与自动系统的责任边界,一直是自动驾驶行业的争议焦点。按照常规逻辑,远程操作员接管意味着控制权从机器转向人类,事故责任应当归咎于操作员或运营方。然而,频繁的接管本身也反映出主驾驶系统在复杂场景下的处理能力不足。如果远程接管本身成了事故高发环节,那么这层安全冗余的价值就要被重新审视。
事实上,远程接管并非特斯拉独有。中国多家自动驾驶企业在Robotaxi商业化运营中同样设有远端安全员,以便在紧急情况下远程接管。不过,国内主流玩家在接管策略上往往采取保守姿态,强调足够的安全余量,并在监管框架内严格记录接管频次与原因。相比之下,特斯拉的数据披露方式并不透明,外界很难了解每次接管发生前的系统状态与接管后的操作流程。
更值得注意的是,特斯拉的这五起事故中,碰撞均发生在远程接管环节。这不禁让人思考:远程操作员是否具备足够的处理能力?从技术角度看,远程接管存在固有的短板——通信延迟、监控视角受限、情境意识不足,都可能导致操作员在毫秒级的决策中出错。尤其面对突发情况时,远程人类驾驶员未必比成熟的自动化系统反应更快。
行业内对于远程操作员的角色定位也在逐步厘清。早期不少公司把远程接管视为完全自动驾驶的过渡手段,但随着运营数据积累,越来越多的从业者意识到,远程接管本身就是一个高风险动作。如果车辆只是依靠远程人类来化解长尾场景,那么所谓的“无人驾驶”本质上只是将驾驶任务外包给云端的人力,并未真正解决技术难题。
中国市场在监管层面早已对远程接管提出明确要求。部分地方政府规定,自动驾驶测试车辆必须配备安全员,包括车内安全员和远程安全员,并严格限制远程接管的触发条件。尽管这些规定在一定程度上增加了运营成本,但也为自动驾驶技术的渐进式落地提供了更多安全缓冲。相比之下,特斯拉在美国的运营方式更显激进,监管数据中暴露出的问题,无疑将加剧外界对其安全主张的怀疑。
此次数据披露的时间点也颇值得琢磨。就在不久前,特斯拉还在高调宣传其Robotaxi网络的安全性,而联邦层面的事故报告则从另一个侧面揭开了隐藏的真实状态。虽然特斯拉可能辩称,这些事故多发生在边缘场景,但对于一款面向公众运营的无人驾驶产品而言,任何一起事故都是对信任感的侵蚀。
当然,仅凭五起案例并不能全盘否定特斯拉的自动驾驶路线。单车智能的发展需要大量真实路况数据作为养料,早期的事故反馈本身也是算法迭代的重要来源。但问题在于,特斯拉需要正视远程接管环节的缺陷,并坦诚告诉消费者和监管机构:当机器决策失灵时,远程的人类操作员究竟能起多大作用。
业内普遍认为,完全的无人驾驶仍然没有明确的时间表。无论是特斯拉还是中国企业,都还在安全与效率之间寻找平衡点。本次事故数据提醒我们,任何以“无人”为卖点的产品,都应当接受比人类驾驶更严格的安全审视。只有将每一次事故、每一次接管都透明化,自动驾驶行业才能真正赢得公众信任。
特斯拉若要在市场竞争中保持领先,就必须重新评估远程操作策略。单纯增加操作员数量或改变接管流程或许都不够,关键是让系统具备更强的预判能力,尽可能减少需要人工介入的工况。否则,远程接管就永远会是一把悬挂在安全之名上的达摩克利斯之剑。