驱车有道消息,在自动驾驶技术逐渐从“规则驱动”向“端到端神经网络”演进的下半场,特斯拉再次向外界展示了其“全栈自研”的底层逻辑。日前在最新的财报电话会议上,特斯拉确认正在研发一套基于AI的全新地图导航系统,该系统将随着FSD(完全自动驾驶)v15版本的推送逐步上线。这一动作标志着特斯拉将彻底切断对外部地图厂商的依赖,将“感知-决策-导航”的闭环完全掌握在自己手中,这不仅是技术路线的回归,更是其实现L4/L5级自动驾驶愿景的关键一步。
长期以来,特斯拉的导航体验一直是车主吐槽的“重灾区”。虽然车辆配备了强大的视觉感知硬件,但在导航层面,特斯拉一直采用“第三方底图数据+自研导航软件”的混合模式。这种模式导致了数据更新滞后、限速识别不准、路线规划不合理等顽疾。特斯拉副总裁埃卢斯瓦米在财报会上坦承,依赖外部厂商的地图数据本身就是问题的根源。为了解决这一痛点,特斯拉决定另起炉灶,利用其庞大的车队优势,构建一套完全属于自己的AI地图体系。
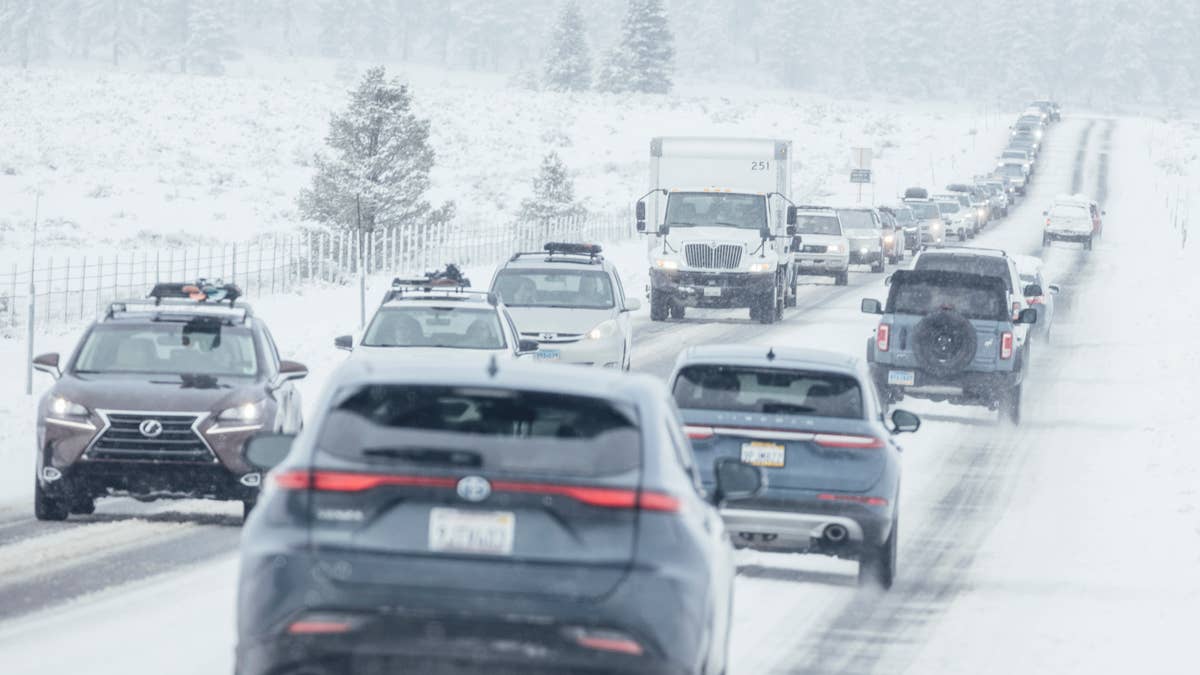
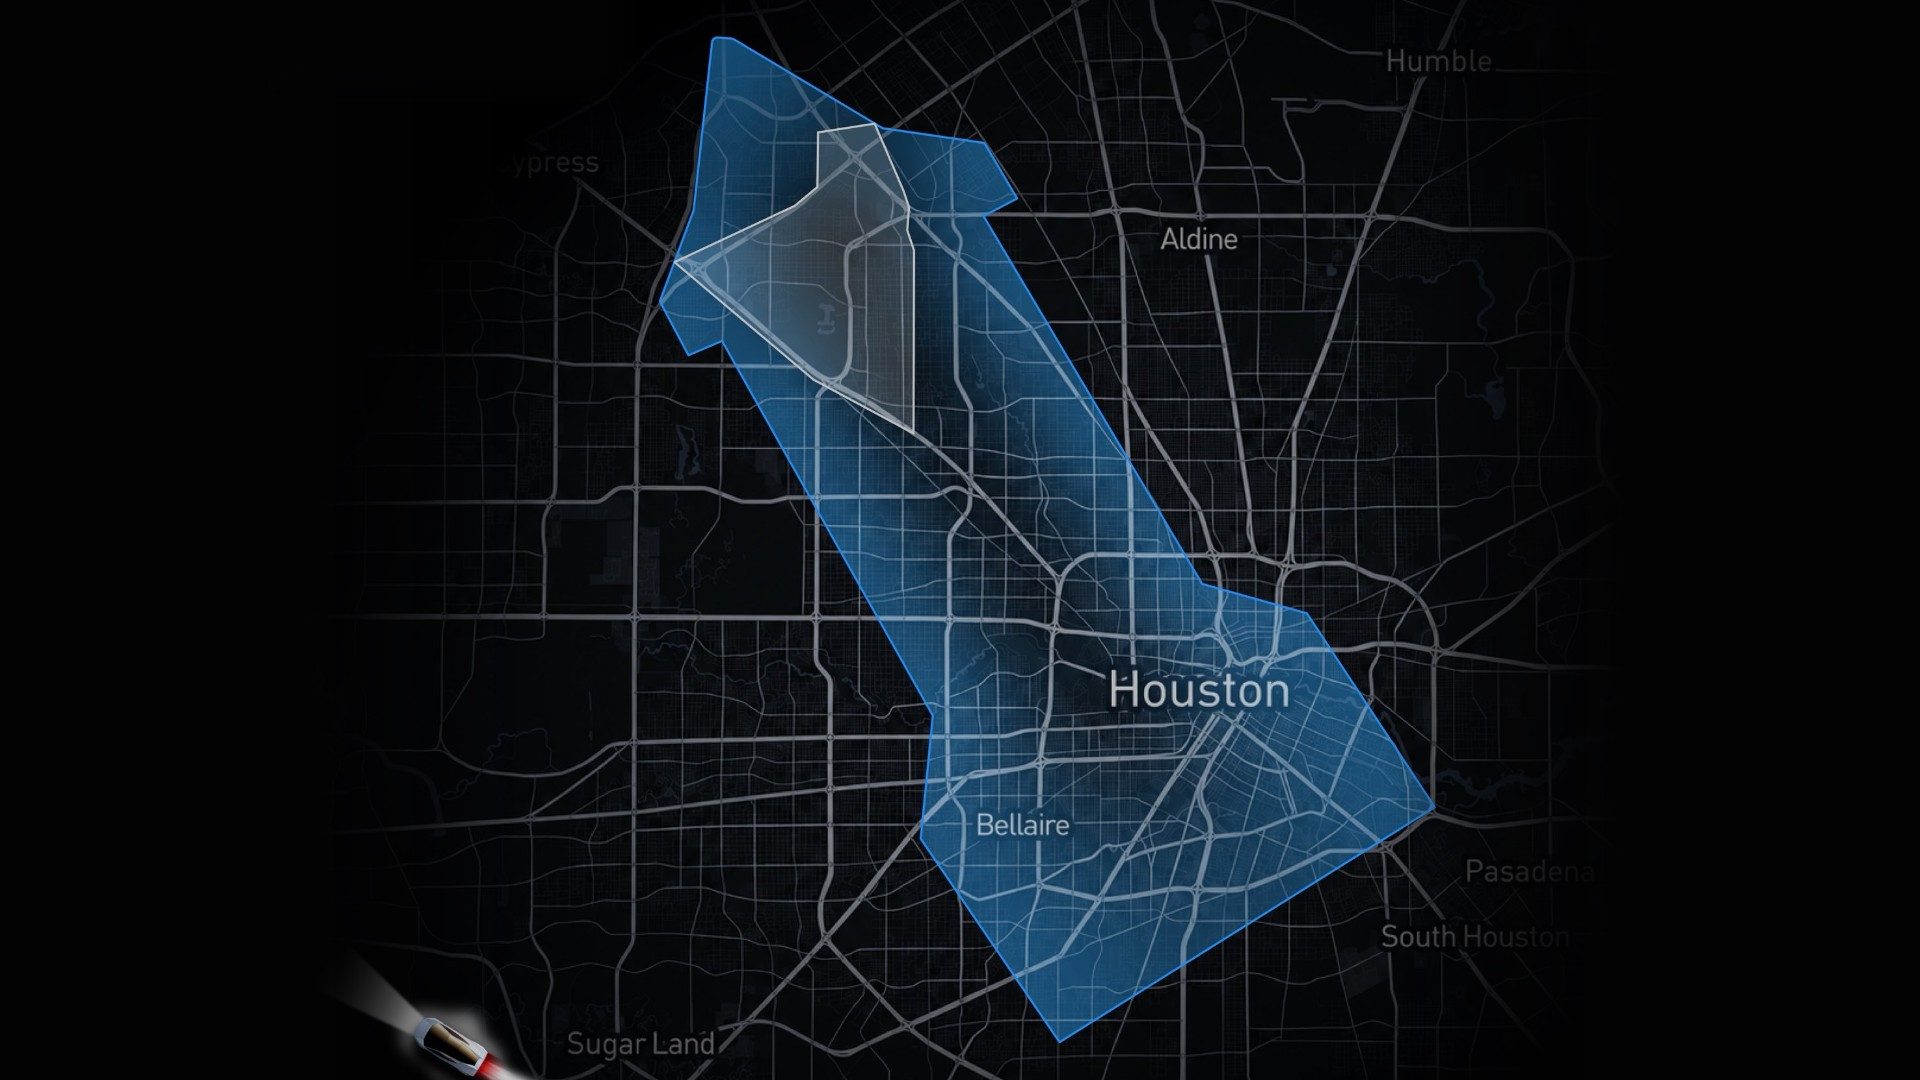
这套全新的AI地图导航系统并非传统意义上的电子地图,而是一个基于海量真实驾驶数据训练而成的“活地图”。根据规划,特斯拉庞大的全球车队将化身数据采集终端,自动采集街道信息,包括通行速度、停车标识、红绿灯位置、停车场入口等细粒度数据。这些数据将与个性化路线规划算法深度融合,不仅能解决传统的导航痛点,还能叠加坑洼路面、视野遮挡路口、事故高发点等动态标注。对于FSD系统而言,这意味着车辆不再需要“猜测”前方路况,而是拥有了上帝视角的预知能力,从而在变道、超车和路径规划上做出更符合人类老司机逻辑的决策。
从技术演进的时间轴来看,这一变革并非一蹴而就。随着FSD v14版本的推送,特斯拉已经将导航路径规划深度整合进了视觉神经网络,车辆开始具备实时识别临时封路、施工区域并自主绕行的能力。同时,v14版本还引入了紧急车辆避让、车位到车位全自动泊车等功能,并取消了繁琐的启动确认流程。然而,v14依然未能完全摆脱对外部数据的依赖。即将到来的v15版本,将是特斯拉真正实现“去图商化”的转折点。新地图将优先应用于行程的出发和到达阶段,随后在数月内逐步覆盖剩余导航能力,最终实现从车库到车库的全链路AI地图导航。
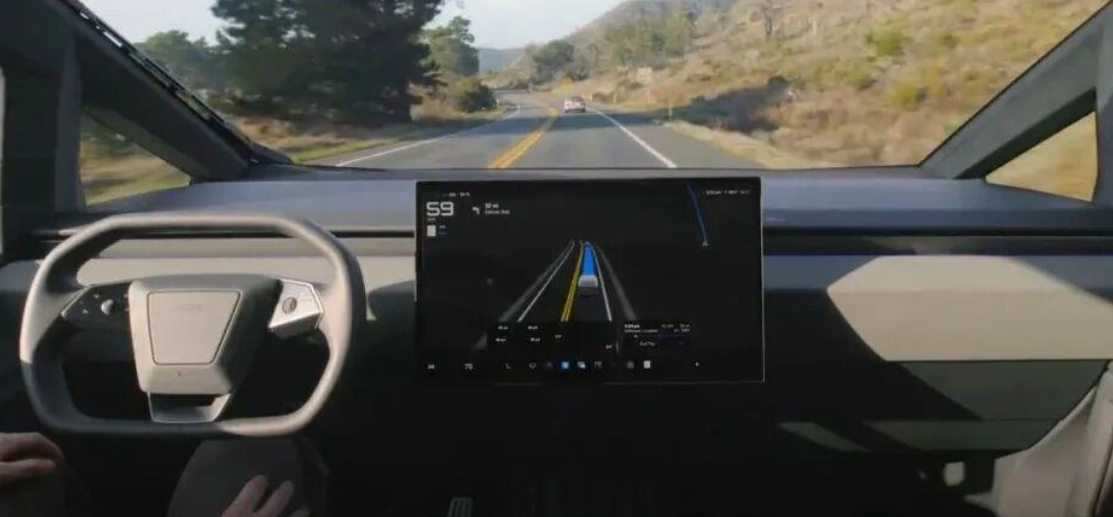
这一战略调整的背后,是特斯拉商业模式的深刻转型。自2026年2月起,特斯拉在全球范围内取消了FSD的一次性买断制,全面转向月度订阅服务。这一转变不仅降低了用户门槛,更重要的是建立了一个“数据-算法-服务”的商业闭环。通过订阅制,特斯拉能够持续收集真实世界的驾驶数据,反哺AI地图导航和FSD算法的迭代,而更精准的导航和更安全的智驾体验,又将进一步促进用户的订阅转化。这种飞轮效应,是传统车企和图商难以复制的护城河。
当然,特斯拉的“去图商化”之路也面临着挑战。高精地图的采集与维护需要巨大的算力和人力成本,且需要应对全球各地复杂的交通法规和道路变化。但特斯拉选择了一条更为激进的道路——利用视觉AI实时构建地图,而非依赖预先采集的高精地图。这种“重感知、轻地图”的路线,虽然在初期会面临数据积累的阵痛,但一旦模型跑通,其扩张速度和适应性将远超传统方案。
对于消费者而言,FSD v15及AI地图导航的推送,意味着特斯拉的导航将不再是“半成品”。当车辆能够自主识别路边的临时施工牌、精准预判红绿灯读秒、甚至在地图未更新的断头路前提前变道时,智能驾驶才真正具备了替代人类驾驶员的资格。特斯拉正在用事实证明,真正的自动驾驶,必须建立在完全自主可控的数据闭环之上。