10月22日,特斯拉在2026年第三季度财报电话会议上透露,公司将开始构建自己的地图数据,以解决“完全自动驾驶”(FSD)系统中频繁出现的限速误读、泊车困难和路线选择错误等问题。特斯拉AI负责人表示,这一内部地图项目将集成到FSD系统中,提升其在不同场景下的表现。
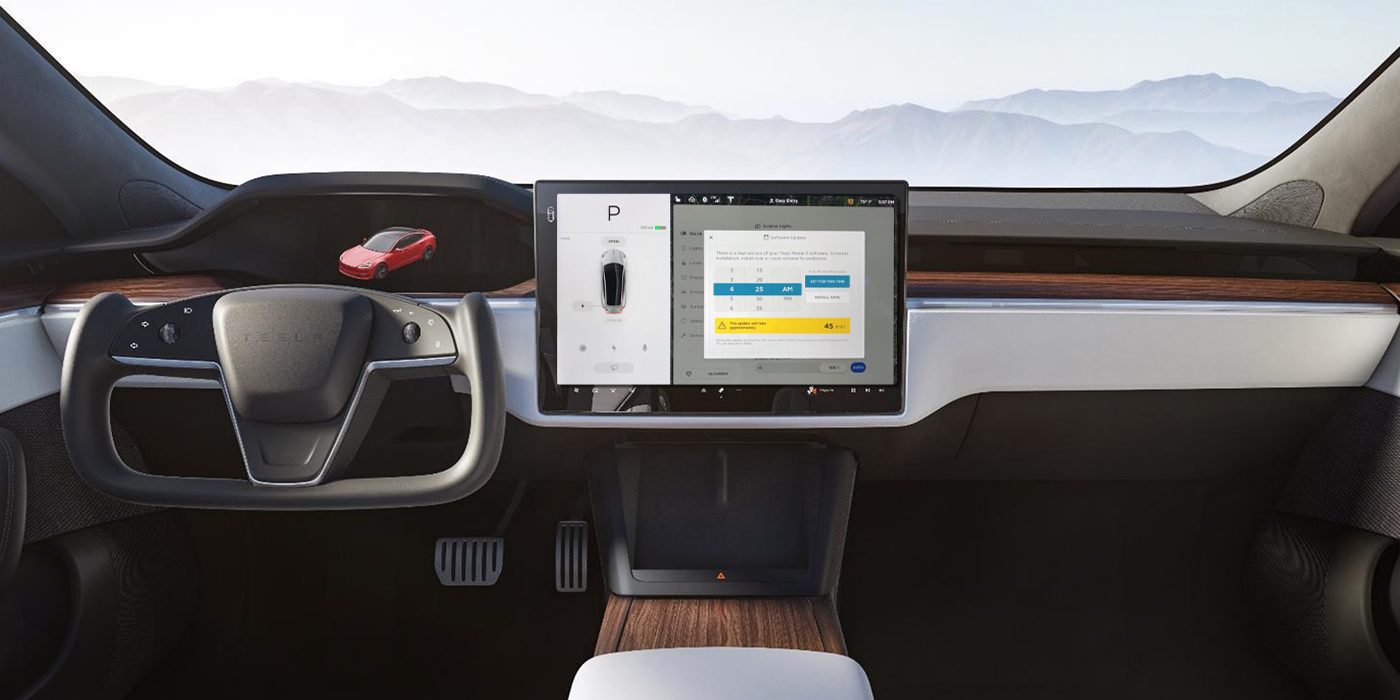
这一消息引发行业广泛关注,因为长期以来,特斯拉CEO埃隆·马斯克一直公开批评依赖地图的自动驾驶方案,认为地图数据“脆弱”且无法应对现实世界的复杂性。马斯克曾多次在社交媒体上强调,真正的自动驾驶应通过视觉识别和实时决策来实现,而非依赖预建地图。因此,特斯拉此次自建地图,标志着其技术理念的重要转变。
分析人士指出,特斯拉此举实际是对Waymo等竞争对手的认可或间接效仿。Waymo的自动驾驶汽车依靠详细的地图数据,并结合实时感知,来实现城市道路和高速公路的无人驾驶。特斯拉此前认为这种模式过于“团队配合”,难以扩展,但如今却走上了类似的道路。这一转变可能意味着,特斯拉承认纯视觉方案在当前阶段仍存在局限。
在核心技术细节上,特斯拉的地图构建将由车队实时采集数据完成,即利用路上行驶的特斯拉车辆,通过摄像头和其他传感器收集路况信息,包括限速标志、车道线、交通信号灯等,进而生成高精度地图。这也解释了为什么特斯拉用户经常看到车辆的“影子模式”在后台偷偷记录数据——实际上这些数据对训练FSD和更新地图至关重要。
不过,特斯拉并未完全放弃“无图”理念。其内部地图被描述为“轻量级”和“可实时更新”,并非传统意义上预加载的固定高精地图,而更像一个动态的语义层。这种地图虽然包含静态路网信息,但车辆依然主要依赖视觉实时解读路况,地图仅作为参考和校验。这或许是特斯拉平衡先前“免地图”宣传与现实需求的一种折中方案。
对于中国市场而言,特斯拉此举有着更特殊的意义。中国的自动驾驶法规对高精地图有严格规定,要求中使用资质审批和审图,且地图数据需与国家测绘部门共享。如果特斯拉想在中国实现FSD的更广泛落地,自建地图或许会被视为“绕开”监管的手段,但实则仍需在合规框架下运作。一家中国自动驾驶从业者表示:“只要特斯拉在中国道路上采集数据,就必须遵循当地法规,这没有转换余地。”
另一方面,中国本土车企和自动驾驶公司如蔚来、小鹏、华为等也在积极布局所谓的“无图”方案或“音频视野”技术,试图用神经网络和实时感知减少对高精地图的依赖。特斯拉的“自建地图”战略在同行的对比下显得并不前卫,但市场反应依然积极,特斯拉股价在财报声明后小幅上涨。
需要指出的是,特斯拉在财报中并未给出该地图功能的具体上线时间,只表示将优先解决北美市场的FSD体验,然后逐步推广至其他区域。分析师预测,如果特斯拉的自建地图有效,将显著减少因限速误判导致的降级或违规事件,从而提升用户对FSD的信任度,但实际效果仍需数百万英里的测试来验证。
这一决策折射出自动驾驶行业的共性困境:即使算法再强大,脱离地图等先验信息,纯视觉在复杂场景(如突发路标缺失、极端天气掩盖车道线)下仍是棘手的挑战。特斯拉的这次转向,或许也是整个行业的一个重要信号:与其彻底叫板“地图派”,巧妙融合两者可能更实际。
随着FSD的v13版本推送和“Cybercab”无人驾驶出租车的量产计划提上议程,特斯拉对地图的依赖程度将进一步提高。特别是在商业运营场景中,可靠性和合规性远比“全能视觉”的营销概念更重要。于此技术与市场交汇所示,未来自动驾驶竞争的核心,不仅在于单车智能的突破,也在于它对规模化数据基础设施的整合能力。